


Lec15: 三维视觉
深度与法线、体素、点云、网格、隐式场,以及 NeRF 与 3D Gaussian Splatting。
课程导航与课程讲次
课程讲次
文章目录
单张图像存在尺度/深度歧义:小而近与大而远可有相同投影。三维表示决定模型、损失和适用任务。
表示
| 表示 | 优点 | 局限 |
|---|---|---|
| 深度 / 法线图 | 与像素网格对齐,2D CNN 直接可用 | 仅可见表面,视角相关 |
| 体素 | 规则 3D 网格,易用 3D CNN | 内存 |
| 点云 | 稀疏、灵活 | 无显式表面/拓扑 |
| 网格 | 图形学标准、显式且自适应细节 | 拓扑预测与网络处理复杂 |
| 隐式场 | 连续、分辨率无关 | 查询、训练、渲染较慢 |
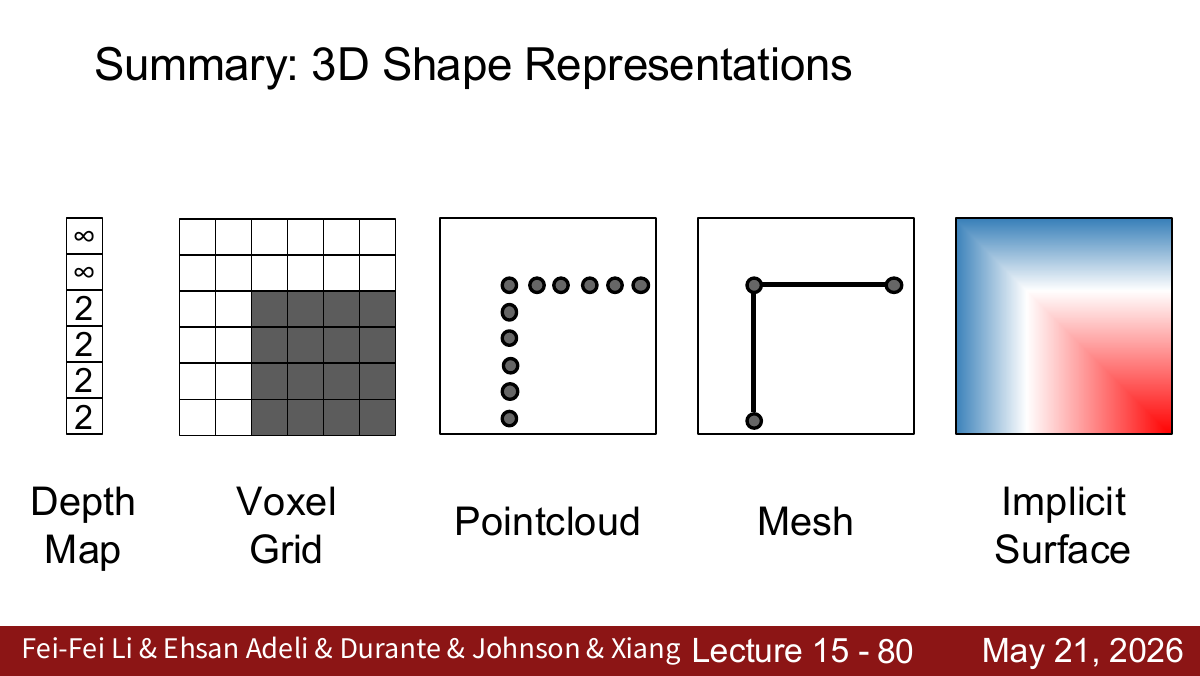
深度与法线
单目深度常用 FCN 逐像素回归。相对深度更可靠,可用 scale-invariant 对数损失:
法线用余弦相似度监督:
体素、点云与网格
体素用 occupancy,直观但 1024^3 个 float32 已要约 4 GB;octree 以非均匀分辨率节省空间。
PointNet:共享 MLP 后对点做对称聚合,保证置换不变:
点云预测常用双向 Chamfer distance:
网格由顶点和三角面构成,显式表面且可自适应细节。Pixel2Mesh 从模板网格变形,拓扑固定;Mesh R-CNN 先预测体素初始化网格,再细化。
隐式场、NeRF 与 3DGS
occupancy / SDF 用连续函数表示表面等值集。NeRF 学习
沿相机光线体渲染颜色,实现新视角合成。缺点是逐光线采样并查询 MLP,单场景训练和渲染慢。
3D Gaussian Splatting 改用显式 3D 高斯集合并投影 alpha blend,通常数分钟拟合、实时渲染。
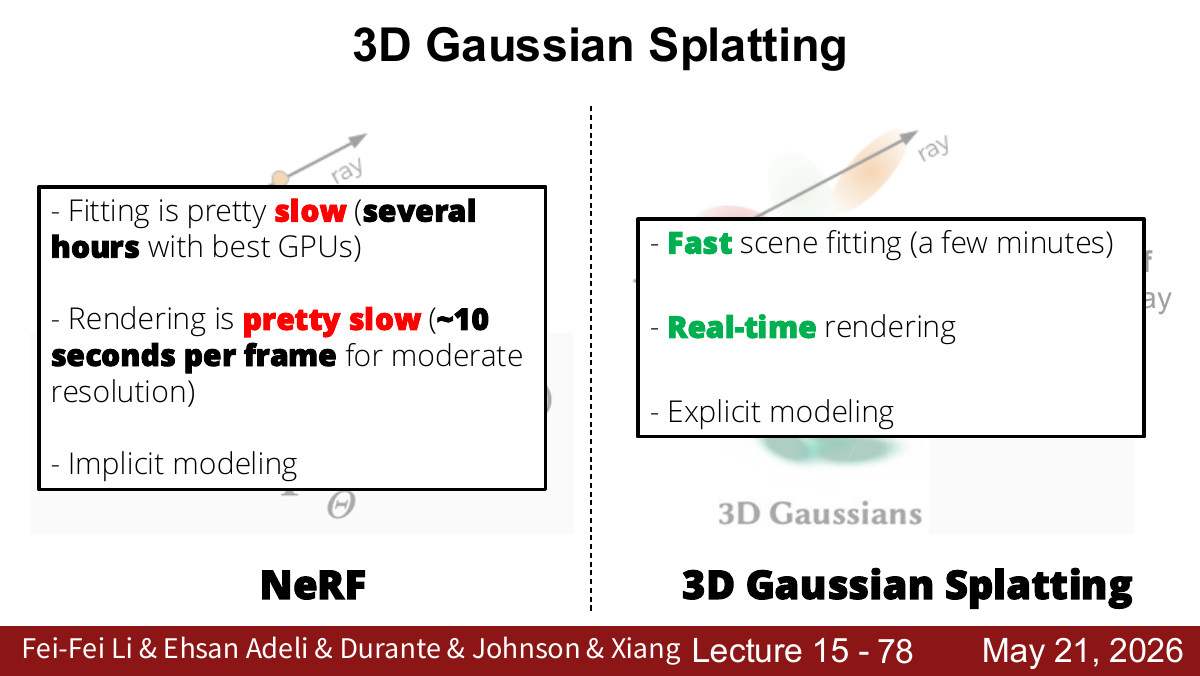
核心取舍:连续隐式表示质量高但慢;显式 Gaussian 更快;点云和网格更适合几何资产与操作。